Hexa-Bouncer : un robot surdimensionné pour faire rebondir une balle
Un ingénieur passionné a construit un robot à six moteurs pas à pas, deux caméras et un PC doté d'un GPU pour une tâche on ne peut plus simple : faire rebondir une balle de ping-pong sur une raquette. Une démonstration d'ingénierie aussi impressionnante que superflue.
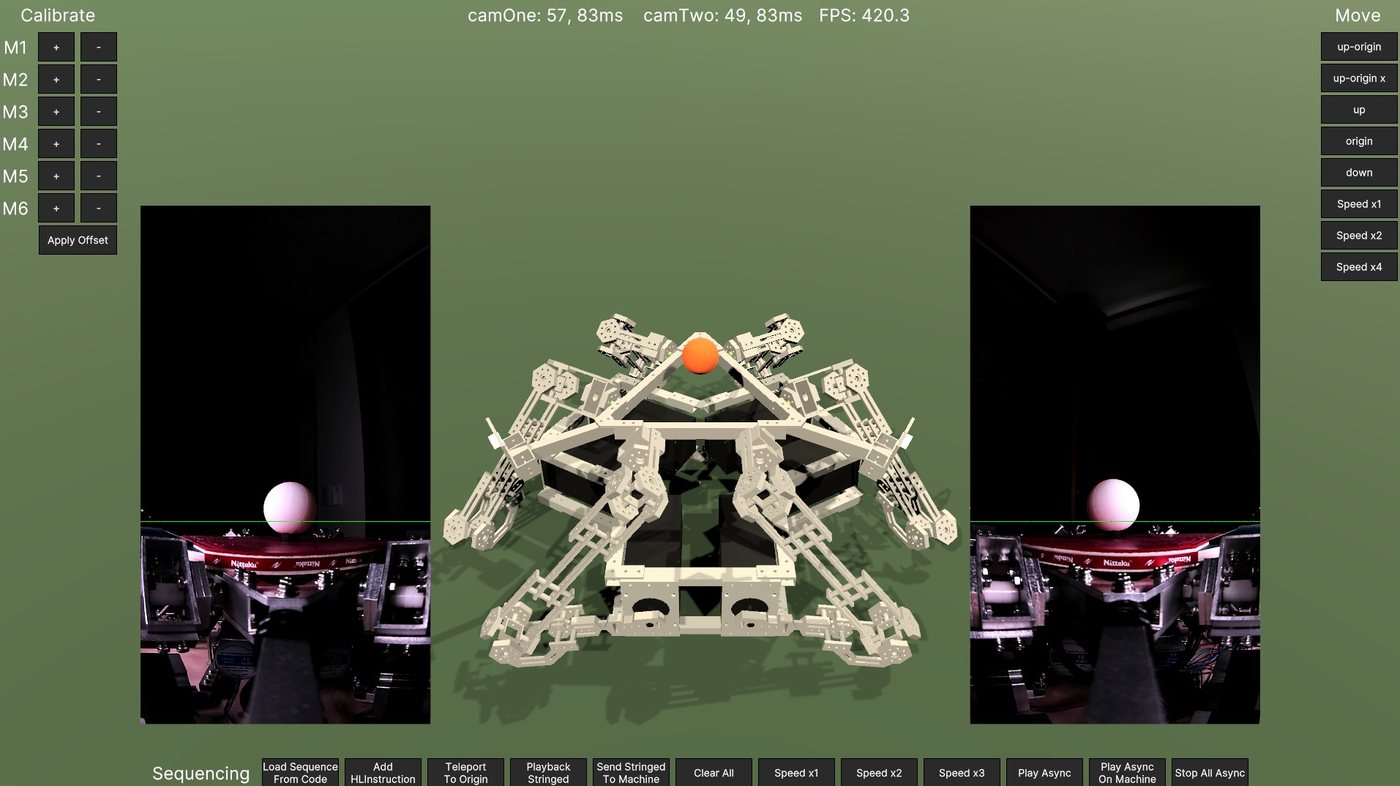
Faire rebondir une balle de ping-pong sur une raquette n'a rien de sorcier. Mais le faire avec six moteurs pas à pas, deux caméras, un microcontrôleur Teensy 4.0 et un ordinateur équipé d'un GPU relève d'une tout autre ambition. C'est le projet qu'a mené un ingénieur connu sous le pseudonyme T-Kuhn, qui a présenté sur son blog et dans une vidéo son « hexa-bouncer », une plateforme de Stewart dopée aux stéroïdes.
Le principe est simple dans son énoncé, complexe dans sa réalisation. Six moteurs pas à pas couplés à des réducteurs planétaires entraînent chacun un bras. Des tringleries ingénieuses permettent à l'ensemble de contrôler une raquette de ping-pong dans tous les axes de rotation et de translation. Un microcontrôleur Teensy 4.0 coordonne ces moteurs, mais les ordres viennent d'un ordinateur où une application Unity, disponible sur GitHub, calcule la cinématique inverse en s'appuyant sur les deux caméras pour suivre la balle en trois dimensions. On imagine sans peine l'utilité d'un GPU dans ce contexte.
La partie mécanique n'est pas en reste. La structure est essentiellement usinée dans de l'aluminium sur une fraiseuse CNC. Pour chaque bras, il a fallu tailler 27 blocs d'aluminium, sans compter les pièces de la base. Le total dépasse les 300 pièces. Le résultat est un robot très impressionnant pour une tâche on ne peut plus banale : faire rebondir une balle. De l'aveu même de son créateur, il s'agit probablement de la chose la plus surdimensionnée de la semaine.
Ce n'est pas la première incursion de T-Kuhn dans ce domaine. La méthode de vision par ordinateur utilisée pour suivre la balle a été mise au point sur son robot « octo-bounce », un projet précédent également documenté. La plupart des hexapodes que l'on croise sont inversés par rapport à celui-ci, mais comme le dernier en métal était un marcheur terrifiant capable de porter un humain, on pardonnera ce choix d'orientation.
Au-delà de l'anecdote, le projet illustre une tendance de fond dans le monde de la fabrication numérique : la possibilité, pour un particulier équipé d'une fraiseuse CNC, d'un microcontrôleur et de quelques logiciels, de concevoir des systèmes robotiques d'une complexité autrefois réservée aux laboratoires. La cinématique inverse, longtemps l'apanage des roboticiennes et roboticiennes, se démocratise via des moteurs de jeu comme Unity et des bibliothèques open source.
Reste la question du sens. Pourquoi mobiliser autant de ressources pour un geste que n'importe quel enfant maîtrise ? La réponse tient peut-être dans une forme de plaisir technique : celui de repousser les limites d'un système par pur défi, sans autre finalité que la démonstration. Une démarche qui rappelle les débuts de l'informatique personnelle, où l'absurdité apparente de certains projets servait de terrain d'expérimentation pour des technologies qui, ensuite, trouvaient des applications concrètes.
Les robots de ce type pourraient à terme trouver leur place dans des contextes industriels ou éducatifs, notamment pour l'enseignement de la robotique et du contrôle en temps réel. Mais pour l'heure, l'hexa-bouncer reste ce qu'il est : une prouesse inutile, et c'est précisément ce qui la rend intéressante.
3