Une main robotique low-cost imprimée en 3D pour démocratiser la dextérité
La Yeah Hand, conçue par Vittorio Lumare, est une main robotique majoritairement imprimée en 3D qui utilise cinq servomoteurs et des tendons en fil de pêche pour offrir une dextérité accessible à un coût réduit.
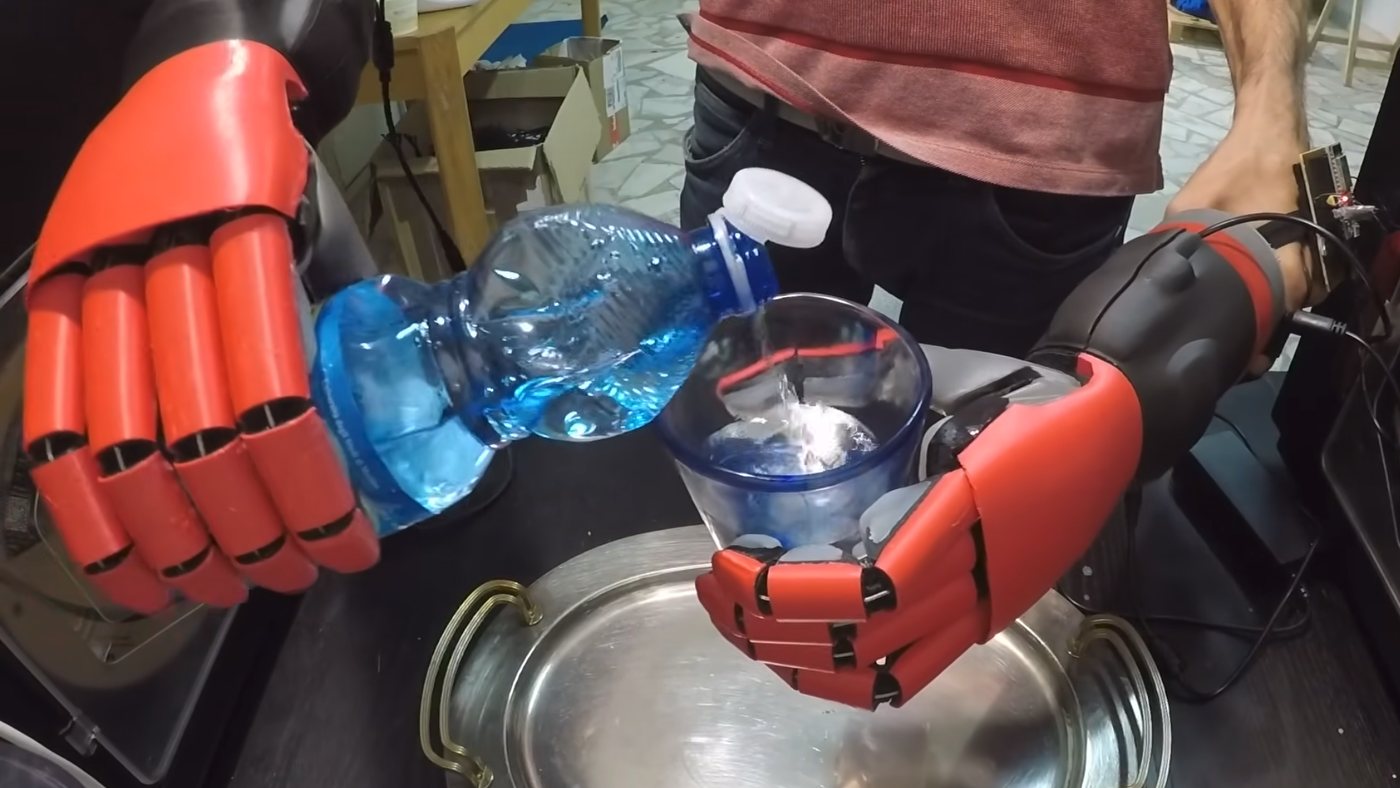
Une main robotique capable de saisir des objets fragiles comme des outils lourds, sans dépasser le budget d’un amateur éclairé : c’est la promesse de la Yeah Hand, un projet open source conçu par Vittorio Lumare. Majoritairement imprimée en 3D, cette main mécanique se distingue par son architecture simple et son coût contenu, à rebours des prothèses robotiques de laboratoire souvent inabordables.
Comme son homologue humaine, la Yeah Hand n’embarque aucun actionneur dans les doigts. Cinq servomoteurs logés dans la paume transmettent le mouvement par des tendons en fil de pêche, une solution légère et économique. Pour limiter les frottements et éviter la surchauffe, chaque tendon chemine dans des gaines en PTFE de type Bowden, un standard emprunté aux freins de vélo. Lors des essais, la main a enchaîné 800 cycles d’ouverture et de fermeture sans montée en température problématique, selon les relevés du concepteur.
Les performances annoncées dépassent celles de nombreux prototypes amateurs. La Yeah Hand peut soulever jusqu’à huit kilogrammes et exercer une force de préhension maximale de cinq kilogrammes. Pour améliorer l’adhérence, chaque doigt est équipé de bandes de silicone sur sa face interne, ce qui permet de tenir fermement des objets lisses. Les pouces disposent en outre de véritables ongles, utiles pour saisir des objets fins comme une carte ou une pièce de monnaie.
Le projet se décline en deux versions : une main robotique et une main expérimentale à vocation prothétique. La principale différence réside dans la fixation. La version robotique est livrée avec une variété de brides de montage et un pilote ROS, le standard logiciel de la robotique, ce qui facilite son intégration dans des projets existants. La version prothétique, elle, s’adresse à l’expérimentation.
Pour piloter la main de manière intuitive, Vittorio Lumare a également fabriqué un gant équipé de capteurs de flexion. Ce gant détecte la position de la main de l’utilisateur et la reproduit en temps réel sur la main robotique. Une démonstration en vidéo accompagne la publication du projet, illustrant la fluidité de la reproduction des mouvements.
L’intérêt de la Yeah Hand tient autant à ses caractéristiques techniques qu’à sa philosophie. Là où les mains robotiques anthropomorphes restent souvent des démonstrations de laboratoire difficiles à reproduire, ce modèle mise sur l’accessibilité. L’impression 3D, les servomoteurs standard et les tendons en fil de pêche sont disponibles partout, ce qui abaisse drastiquement la barrière à l’entrée pour les makers, les étudiants et les chercheurs indépendants.
Le projet s’inscrit dans un écosystème croissant de mains robotiques open source, mais peu atteignent ce niveau de dextérité à un coût aussi faible. La conception modulaire permet d’adapter la main à des besoins spécifiques : préhension industrielle légère, recherche en robotique, ou encore prototypage de prothèses. Pour les développeurs, le pilote ROS constitue un atout majeur, car il permet d’intégrer la main dans des chaînes logicielles existantes sans développement propriétaire.
Reste à savoir si cette approche low-cost convaincra au-delà de la communauté des amateurs. La force de préhension de cinq kilogrammes et la capacité de levage de huit kilogrammes couvrent une large gamme de tâches domestiques et légères. Mais les applications industrielles exigeant une précision extrême ou une endurance continue nécessiteront sans doute des versions renforcées. Pour l’heure, la Yeah Hand démontre qu’une main robotique dextre peut être construite avec des moyens limités, ouvrant la voie à des expérimentations plus nombreuses et plus diverses.
5